

TRIART 株式會社(總公司:福岡縣飯塚市;代表董事:今津研太郎,以下稱 TRIART)與豐田汽車九州株式會社(總公司:福岡縣宮若市;社長:永田理,以下稱豐田九州)將於生產 Lexus 的豐田九州宮田工廠戶外,啟用長距離無人搬運車優先通行控制系統。搭載參與裝置的車輛透過直接通訊形成環形網路,彼此確認安全。計畫使用同一系統監控戶外長距離車輛、控制路口優先通行並確認行人安全。
目前許多產業的製造工廠導入無人搬運車(AGV)在廠區內運送產品與零件。AGV 通常依磁線、QR Code 或 RFID 等導引行駛,並配備車載感測器避免碰撞。即使在廣大的汽車工廠,也已成為減輕作業人員負擔、提升生產力的重要設備。然而至今若布局複雜、涉及交會或合流,必須完全管理行駛順序並預先排程,且只適用於所有 AGV 均為同一廠牌並由同一系統集中管理的情況。
TRIART 針對豐田九州宮田工廠中多家廠商 AGV 使用不同資料格式與通訊規格的情況,成功開發「優先通行控制系統」,讓車輛能自主判斷路口優先通行順序。預計自 2022 年 1 月起,在宮田工廠部分區域以類似系統監控戶外長距離無人搬運車。
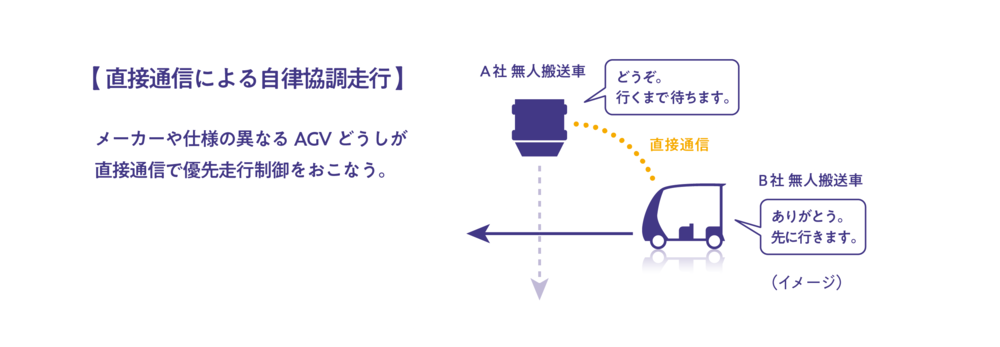
這是一套不同廠牌 AGV 無須基礎設施即可直接通訊的協作系統,能吸收各廠牌車輛、行人裝置以及未來道路設備的規格差異,實現自主協同,是創新的架構。主要透過以下兩項獨家開發實現:
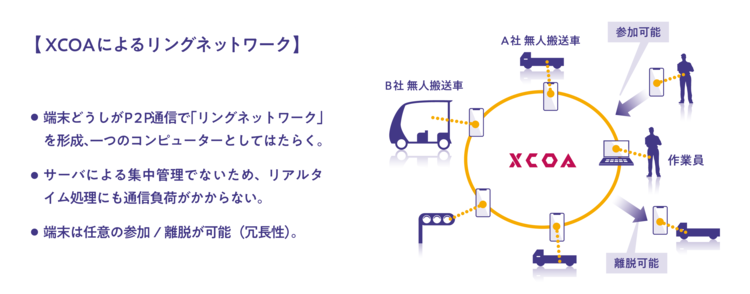
【1】建立可讓各種裝置自由加入或離開的環形網路
在各種裝置(車載智慧型手機、作業人員手機、管理者電腦等)安裝 TRIART 獨家分散式運算技術 XCOA* 的代理程式,以裝置間直接通訊(P2P)形成環形網路。環本身是自主網路,也如同一台電腦,可執行優先通行判定邏輯等程式。與伺服器集中監控及控制不同,即時或持續處理不會增加通訊負載。裝置可隨意加入或離開,網路仍能持續通訊,具備備援能力。
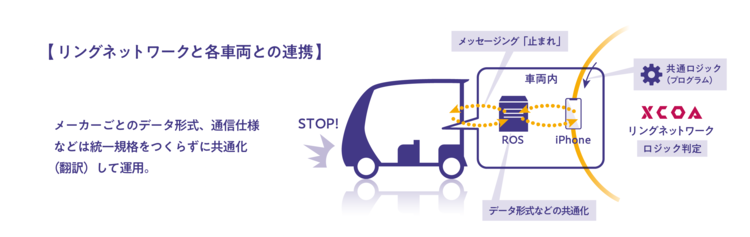
【2】建置與規格各異設備的連結功能
將環形網路處理的結果(例如停止命令)傳送給 AGV 與管理設備,控制各裝置(例如對車輛煞車)。依傳送對象不同,訊息可能經過 PLC(機械控制裝置)或 ROS(機器人作業系統)設備。各廠牌的資料格式與通訊規格差異會在此統一轉換,再交由環形網路上的共通邏輯判斷並吸收差異。
作為此機制基礎的環形網路採用 P2P 通訊,不會因伺服器負載集中而產生風險或成本。依參與裝置的數量與角色增加環形網路、擴大協作時,規模越大越能展現分散式運算優勢。此外,也能減少開發與維護統一規格軟體的社會成本,並依用途與環境彈性設計。
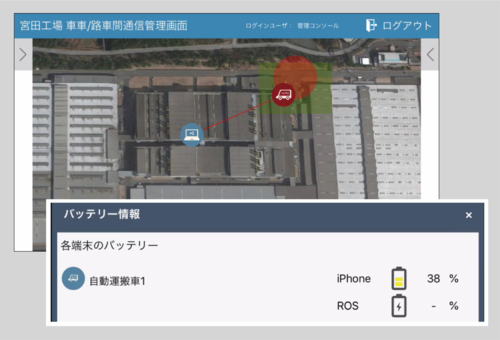
(上圖)可確認環形網路參與裝置動態的管理畫面
(下圖)即時掌握各裝置狀態,包括電池資訊
目前系統主要用於少數車輛及合作作業人員,未來計畫讓工廠內行人與道路設備也能加入。宮田工廠戶外占地全長 2.5 公里,有十種搬運車運送零件,各自於不同時間行駛,並與行人及進出貨車共存,因此會發生各種交會與合流。若能讓這些搬運車全部無人化,不必集中管理行人與設備,改以彼此判斷控制行駛,未來分散式運算將有機會支援自駕車行駛的一般交通基礎設施。
導入新的社會基礎設施時,除了全面汰換既有機制的集中式方式,也應考慮連結現有機制以維持效能,同時避免資訊或權限過度集中;這是思考未來資訊技術的重要觀點。TRIART 將運用自家開發技術探索不同領域的可能性,豐田九州則積極推動將源自現場實際課題的新生產技術普及化。本系統已開始實際運作,我們將持續研發,讓它成為未來社會值得採用的技術。
*分散式運算技術 XCOA(Cross Computing Architecture,跨域運算架構)為 TRIART 株式會社註冊商標及獨家設計技術(日本專利第6427697號、第6427702號,國際專利申請中)。
新聞稿全文