

TRIART, Inc. (Hauptsitz: Iizuka, Präfektur Fukuoka; CEO: Kentaro Imazu) und Toyota Motor Kyushu Co., Ltd. (Hauptsitz: Miyawaka, Präfektur Fukuoka; Präsident: Osamu Nagata) nehmen ein Vorfahrtssteuerungssystem für Langstrecken-AGVs im Freien des Werks Miyata von Toyota Kyushu in Betrieb, in dem Lexus-Fahrzeuge gefertigt werden. Fahrzeuge und weitere teilnehmende Geräte bilden ein Ringnetzwerk und kommunizieren direkt miteinander, um gegenseitig die Sicherheit zu prüfen. Das System soll die Bewegungen der Langstrecken-AGVs im Freien überwachen, ihre Vorfahrt an Kreuzungen steuern und die Sicherheit im Zusammenspiel mit Fußgängern gewährleisten.
Immer mehr Fertigungsbetriebe setzen fahrerlose Transportfahrzeuge (Automatic Guided Vehicles, AGVs) ein, um Produkte und Teile innerhalb des Werks zu bewegen. AGVs folgen in der Regel einer Führung wie Magnetlinien, QR-Codes oder RFID und vermeiden mithilfe eingebauter Sensoren Kollisionen. Auch in weitläufigen Autofabriken sind sie unverzichtbar, um Mitarbeitende zu entlasten und die Produktivität zu steigern. Komplexe Fahrwege mit Kreuzungen und Zusammenführungen konnten bisher jedoch nur mit genau festgelegten Fahrplänen betrieben werden. Zudem war dies auf Fälle beschränkt, in denen alle AGVs desselben Herstellers zentral über dasselbe System gesteuert werden konnten.
TRIART hat ein Vorfahrtssteuerungssystem entwickelt, das für das Werk Miyata von Toyota Kyushu ausgelegt ist, wo AGVs verschiedener Hersteller mit unterschiedlichen Datenformaten und Kommunikationsspezifikationen im Einsatz sind. Die Fahrzeuge entscheiden autonom, wer an Kreuzungen zuerst fährt. Ab Januar 2022 soll ein ähnliches System die Bewegungen von Langstrecken-AGVs im Freien auf einem Teil des Werksgeländes Miyata überwachen.
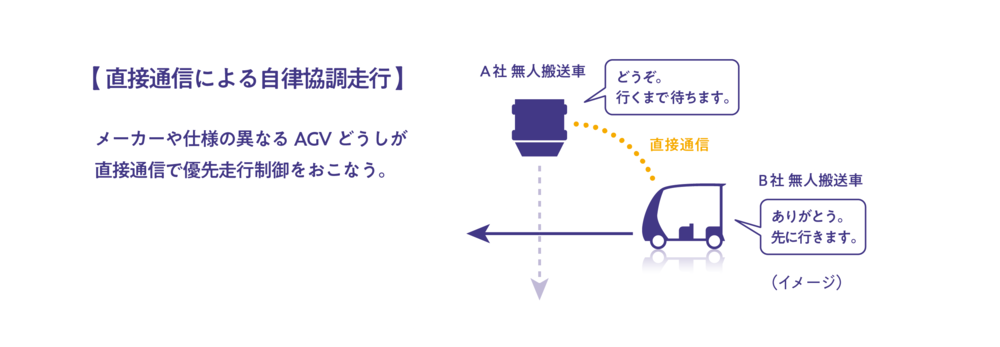
Das System ermöglicht die direkte, infrastrukturlose Kommunikation zwischen AGVs verschiedener Hersteller. Es gleicht Unterschiede zwischen den Spezifikationen der Fahrzeuge, Fußgängergeräte und künftig auch Straßenanlagen aus, sodass alle autonom zusammenarbeiten können. Möglich wird diese innovative Architektur durch zwei eigens entwickelte Technologien:
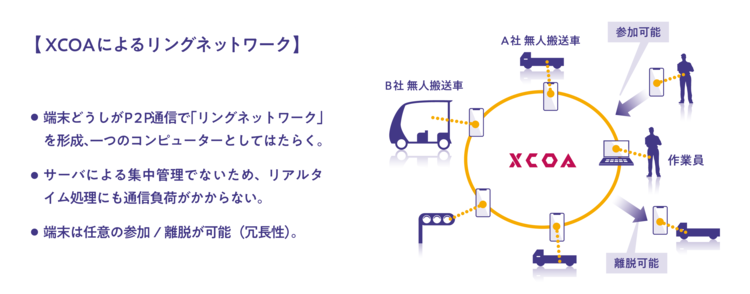
【1】Ein Ringnetzwerk bilden, dem Geräte beitreten und das sie verlassen können
Auf verschiedenen Geräten – etwa Smartphones in Fahrzeugen, Smartphones von Beschäftigten und Verwaltungs-PCs – wird ein Agent der von TRIART entwickelten Distributed-Computing-Technologie XCOA (Crosscore)* ausgeführt. Die Geräte bilden ein Ringnetzwerk und kommunizieren direkt miteinander (P2P). Der Ring ist ein autonomes Netzwerk und zugleich ein Computer, der Programme wie die Vorfahrtslogik ausführt. Anders als eine zentrale Überwachung und Steuerung über einen Server belastet er die Kommunikation bei Echtzeit- und Dauerverarbeitung nicht. Außerdem bleibt die Kommunikation auch dann redundant erhalten, wenn Geräte beliebig hinzukommen oder das Netzwerk verlassen.
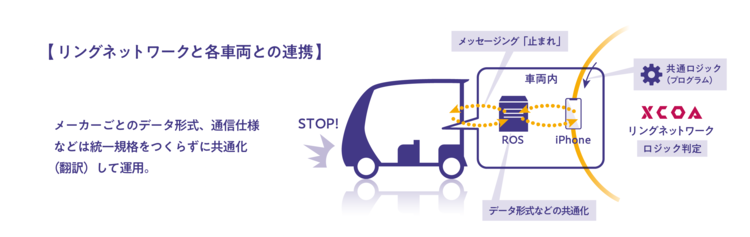
【2】Geräte mit unterschiedlichen Spezifikationen miteinander verbinden
Die im Ringnetzwerk berechneten Ergebnisse, etwa ein Stoppbefehl, werden an AGVs und ihre Steuergeräte übermittelt, um Geräte zu steuern – beispielsweise durch Betätigen der Fahrzeugbremsen. Je nach Zielgerät erfolgt die Kommunikation über eine SPS (Speicherprogrammierbare Steuerung) oder ein ROS-System (Robot Operating System). Unterschiede bei Datenformaten und Kommunikationsvorgaben der Hersteller werden hier vereinheitlicht und übersetzt. Die gemeinsame Logik im Ringnetzwerk trifft anschließend die Entscheidung und gleicht so die Unterschiede aus.
Da das zugrunde liegende Ringnetzwerk auf P2P-Kommunikation basiert, entstehen keine Risiken und Kosten durch eine Serverüberlastung. Das Netzwerk lässt sich erweitern, indem je nach Anzahl und Funktion der Geräte zusätzliche Ringe eingebunden werden. Mit wachsendem Umfang kommen die Vorteile des Distributed Computing noch stärker zum Tragen. Außerdem sinken die gesellschaftlichen Kosten für die Entwicklung und Wartung einer einheitlichen Norm; zugleich bleibt das System je nach Zweck und Umgebung flexibel gestaltbar.
(Oben) Verwaltungsbildschirm zur Überwachung der am Ringnetzwerk beteiligten Geräte
(Unten) Echtzeitstatus der Geräte, darunter Batteriestand
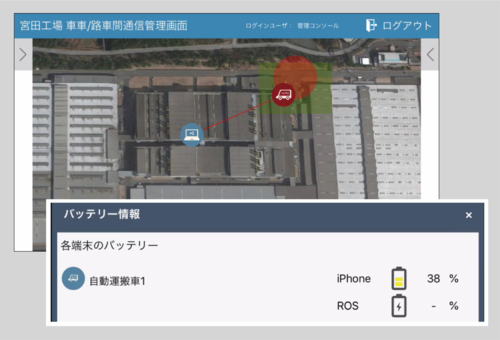
Derzeit ist das System für eine kleine Zahl von Fahrzeugen und die mit ihnen zusammenarbeitenden Beschäftigten ausgelegt. Künftig sollen auch Personen auf dem Werksgelände und Straßenanlagen teilnehmen können. Im Freigelände des Werks Miyata fahren zehn Arten von Transportfahrzeugen auf dem 2,5 km langen Gelände Teile aus. Sie sind zu unterschiedlichen Zeiten unterwegs und teilen sich den Raum mit Fußgängern und ein- und ausfahrenden Lastwagen. Dadurch entstehen vielfältige Kreuzungs- und Zusammenführungssituationen. Wenn alle Fahrzeuge autonom fahren und ihre Wege ohne zentrale Steuerung untereinander abstimmen könnten, wäre eine Zukunft denkbar, in der Distributed Computing die allgemeine Verkehrsinfrastruktur für selbstfahrende Fahrzeuge unterstützt.
Bei der Einführung neuer gesellschaftlicher Infrastrukturen gibt es den zentralisierten Ansatz, alle bisherigen Systeme zu erneuern. Zugleich ist es wichtig, bestehende Systeme zu vernetzen, ihre Leistungsfähigkeit zu sichern und eine übermäßige Konzentration von Informationen und Befugnissen zu vermeiden. TRIART untersucht solche Möglichkeiten in verschiedenen Bereichen mithilfe eigener Technologien. Toyota Kyushu arbeitet seinerseits daran, neue Produktionstechnologien aus konkreten Herausforderungen vor Ort für eine breite Nutzung weiterzuentwickeln. Aufbauend auf der nun begonnenen praktischen Anwendung werden wir die Forschung und Entwicklung fortsetzen, um das System zu einer wertvollen Technologie für die Gesellschaft von morgen auszubauen.
* Distributed-Computing-Technologie XCOA (Crosscore) steht für Cross Computing Architecture. XCOA ist eine eingetragene Marke und proprietäre Technologie von TRIART, Inc. (japanische Patente Nr. 6427697 und 6427702; internationale Patentanmeldungen eingereicht).
Vollständiger Text der Pressemitteilung