

株式会社トライアート (siège social : Iizuka, préfecture de Fukuoka ; représentant : 今津 研太郎 ; ci-après TRIART) et トヨタ自動車九州株式会社 (siège social : Miyawaka, préfecture de Fukuoka ; président : 理 永田 ; ci-après Toyota Kyushu) vont lancer un système de contrôle de priorité pour les véhicules à guidage automatique longue distance utilisés en extérieur dans l’usine Miyata de Toyota Kyushu, où sont fabriqués les Lexus. Les véhicules équipés de terminaux participants forment un réseau en anneau et communiquent directement afin de vérifier mutuellement leur sécurité. Le système doit gérer avec une même solution le suivi des véhicules longue distance à l’extérieur, la priorité aux intersections et la sécurité des piétons.
Dans les usines de nombreux secteurs, les véhicules à guidage automatique (Automatic Guided Vehicles, AGV) sont de plus en plus utilisés pour transporter des produits et des pièces sur site. Ils suivent généralement des repères tels que des bandes magnétiques, des codes QR ou des étiquettes RFID et utilisent des capteurs embarqués pour éviter les collisions. Même dans les vastes usines automobiles, ils sont devenus indispensables pour réduire la charge des employés et améliorer la productivité. Jusqu’ici, toutefois, les itinéraires complexes avec croisements ou confluences ne pouvaient être exploités qu’avec des trajets planifiés et un ordre de passage entièrement contrôlé, et uniquement lorsque tous les AGV étaient gérés de manière centralisée par le même système du même fabricant.
TRIART a développé un système de contrôle de priorité adapté à l’usine Miyata de Toyota Kyushu, où des AGV de plusieurs fabricants utilisent des formats de données et des protocoles de communication différents. Le système permet aux véhicules de décider eux-mêmes de l’ordre de passage aux intersections. À partir de janvier 2022, un système similaire doit servir au suivi des véhicules autonomes de transport longue distance circulant en extérieur dans une partie de l’usine.
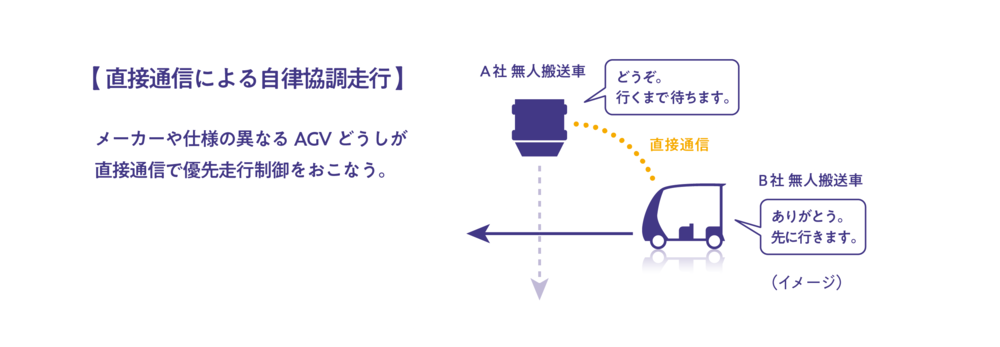
Ces systèmes de dialogue permettent aux AGV de différents fabricants de communiquer directement, sans infrastructure, et de coopérer de manière autonome en absorbant les différences de spécifications entre les véhicules, les terminaux des piétons et, à l’avenir, les équipements routiers. Cette architecture novatrice repose principalement sur deux développements propriétaires.
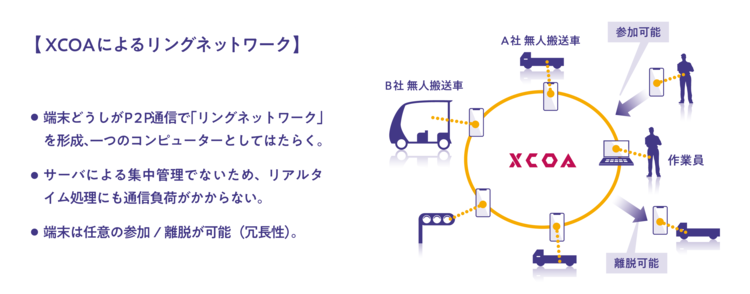
【1】Constituer un réseau en anneau auquel différents terminaux peuvent se joindre ou se retirer
Des agents de la technologie propriétaire de calcul distribué XCOA (Cross Core) de TRIART sont installés sur divers terminaux — smartphones embarqués dans les véhicules, smartphones des employés, PC des administrateurs, etc. — qui forment un réseau en anneau relié par communication directe entre appareils (P2P). L’anneau est un réseau autonome et agit aussi comme un ordinateur exécutant des programmes, tels que la logique de décision de priorité de passage. Contrairement à une supervision et à un contrôle centralisés par serveur, les traitements en temps réel ou continus n’imposent pas de charge de communication. La redondance du réseau préserve également la communication lorsque des terminaux rejoignent ou quittent le réseau à leur gré.
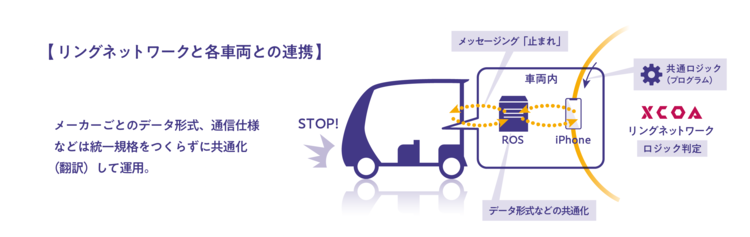
【2】Créer des fonctions de coopération avec des appareils aux spécifications différentes
Les résultats calculés sur le réseau en anneau, tels que les ordres d’arrêt, sont transmis aux AGV et aux dispositifs qui les contrôlent afin de commander chaque appareil, par exemple pour freiner un véhicule. Selon l’équipement concerné, les messages passent par un automate programmable industriel (PLC) ou un ordinateur ROS (Robot Operating System). Les différences de formats de données et de protocoles propres à chaque fabricant sont normalisées et « traduites » ici ; la décision est confiée à une logique commune sur le réseau en anneau, ce qui permet d’absorber ces différences.
Comme le réseau en anneau au cœur de ce mécanisme repose sur le P2P, il ne génère ni les risques ni les coûts liés à la concentration de la charge sur un serveur. En développant la coopération et en ajoutant des anneaux selon le nombre et le rôle des terminaux participants, les avantages du calcul distribué s’accentueront à mesure que le système changera d’échelle. La réduction des coûts sociaux liés au développement et à la maintenance de logiciels pour une norme unifiée et la souplesse de conception selon les usages et les environnements sont également des avantages.
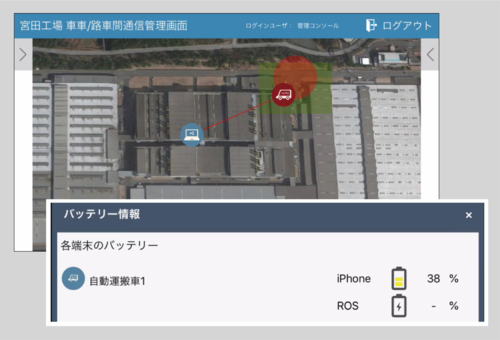
(Photo du haut) Interface de gestion permettant de suivre les terminaux participants au réseau en anneau
(Photo du bas) Suivi en temps réel de l’état des terminaux, notamment du niveau de batterie
Aujourd’hui, le système concerne principalement un petit nombre de véhicules et les employés qui coopèrent avec eux. Nous prévoyons de l’étendre afin que les personnes circulant dans l’usine et les équipements routiers puissent également y participer. À l’extérieur de l’usine Miyata, dix types de véhicules de transport circulent sur un site de 2,5 km ; ils se déplacent à des moments différents et coexistent avec des piétons et des camions qui entrent et sortent. Les croisements et les confluences y sont donc très variés. Si tous ces véhicules devenaient autonomes et pouvaient régler leur circulation par leurs propres décisions, sans gestion centralisée des piétons et des équipements, on pourrait envisager un avenir où le calcul distribué soutiendrait les infrastructures routières ordinaires accueillant des véhicules autonomes.
Lorsqu’une nouvelle infrastructure sociale est mise en place, on peut remplacer entièrement les systèmes existants par une solution centralisée ; il est également important, pour l’avenir des technologies de l’information, d’envisager comment relier les systèmes existants afin de garantir leurs performances sans concentrer excessivement les informations ni les pouvoirs. TRIART étudie ces possibilités dans divers domaines en appliquant ses technologies propriétaires. Toyota Kyushu s’attache pour sa part à généraliser de nouvelles technologies de production nées de problèmes concrets sur le terrain. Nous poursuivrons la recherche et le développement du présent système afin d’en faire, à partir de cette première mise en pratique, une technologie utile intégrée à la société de demain.
* Technologie de calcul distribué XCOA (Cross Core) : Cross Computing Architecture. XCOA est une marque déposée et une technologie de conception propriétaire de 株式会社トライアート (brevets japonais n° 6427697 et 6427702 ; demandes de brevets internationaux en cours).
Texte intégral du communiqué de presse