

TRIART Inc. (สำนักงานใหญ่: เมืองอิซึกะ จังหวัดฟุกุโอกะ; CEO: Kentaro Imazu; ต่อไปนี้เรียกว่า TRIART) และ Toyota Motor Kyushu, Inc. (สำนักงานใหญ่: เมืองมิยาวากะ จังหวัดฟุกุโอกะ; ประธาน: Osamu Nagata; ต่อไปนี้เรียกว่า Toyota Kyushu) จะเริ่มเดินระบบควบคุมลำดับการเดินรถสำหรับรถลำเลียงอัตโนมัติระยะไกลที่ใช้งานกลางแจ้งในโรงงานมิยาตะ ซึ่งผลิตรถ Lexus ยานพาหนะที่ติดตั้งอุปกรณ์เข้าร่วมจะสร้างเครือข่ายวงแหวนผ่านการสื่อสารโดยตรงและยืนยันความปลอดภัยระหว่างกัน วางแผนใช้ระบบเดียวติดตามรถระยะไกลกลางแจ้ง ควบคุมลำดับความสำคัญที่ทางแยก และยืนยันความปลอดภัยกับคนเดินเท้า
โรงงานผลิตหลายอุตสาหกรรมใช้รถลำเลียงอัตโนมัติ (AGV) เพื่อขนส่งสินค้าและชิ้นส่วนภายในพื้นที่มากขึ้น โดยทั่วไป AGV วิ่งตามเส้นแม่เหล็ก QR code หรือ RFID และใช้เซ็นเซอร์บนรถหลีกเลี่ยงการชน รถเหล่านี้จำเป็นในหลายพื้นที่ รวมถึงโรงงานรถยนต์ขนาดใหญ่ เพื่อแบ่งเบาภาระพนักงานและเพิ่มผลิตภาพ อย่างไรก็ตาม ผังซับซ้อนที่มีทางตัดหรือทางรวมต้องวางกำหนดการเส้นทางและจัดการลำดับการเดินรถทั้งหมด และทำได้เฉพาะเมื่อ AGV ทุกคันควบคุมจากส่วนกลางบนระบบเดียวกันของผู้ผลิตรายเดียว
TRIART พัฒนาระบบควบคุมลำดับการเดินรถได้สำเร็จ โดยให้ยานพาหนะตัดสินใจกันเองว่าคันใดมีสิทธิ์ผ่านทางแยกก่อน ระบบออกแบบสำหรับโรงงานมิยาตะของ Toyota Kyushu ซึ่งมี AGV จากหลายผู้ผลิตใช้รูปแบบข้อมูลและข้อกำหนดสื่อสารต่างกัน ตั้งแต่มกราคม 2022 มีกำหนดเริ่มติดตาม AGV ระยะไกลกลางแจ้งในพื้นที่ส่วนหนึ่งของโรงงานมิยาตะด้วยระบบลักษณะเดียวกัน
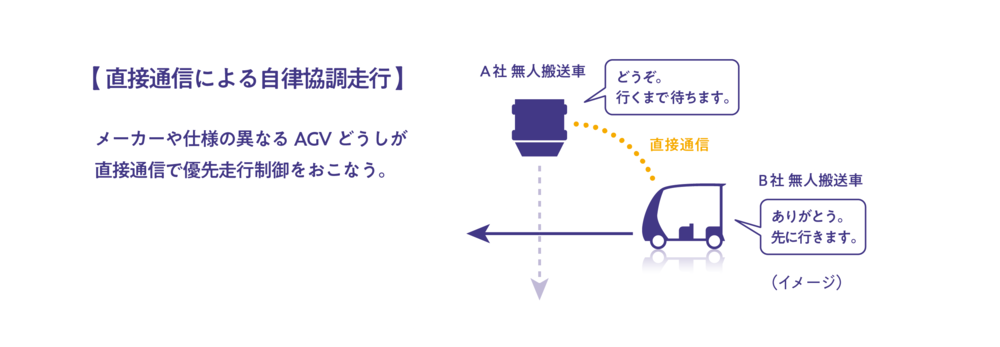
นี่คือระบบสนทนาที่ AGV จากผู้ผลิตต่างรายสื่อสารโดยตรงโดยไม่ต้องมีโครงสร้างพื้นฐาน เป็นสถาปัตยกรรมก้าวหน้าที่ช่วยประสานการทำงานอัตโนมัติ พร้อมรองรับข้อกำหนดที่แตกต่างกันของรถจากแต่ละผู้ผลิต อุปกรณ์คนเดินเท้า และอาจรวมถึงอุปกรณ์บนถนนในอนาคต ระบบนี้เกิดขึ้นได้จากการพัฒนาเฉพาะ 2 ด้านหลัก:
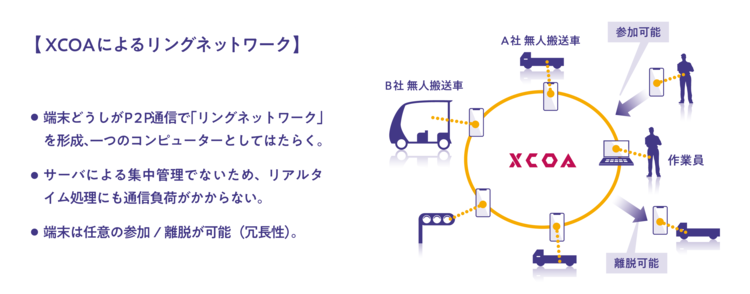
[1] สร้างเครือข่ายวงแหวนที่อุปกรณ์เข้าร่วมหรือออกได้
ติดตั้งเทคโนโลยีคอมพิวติ้งแบบกระจาย XCOA* ของ TRIART เป็นเอเจนต์บนอุปกรณ์ เช่น สมาร์ตโฟนในรถ สมาร์ตโฟนของพนักงาน และคอมพิวเตอร์ผู้ดูแล อุปกรณ์สร้างเครือข่ายวงแหวนที่เชื่อมกันด้วยการสื่อสารเพียร์ทูเพียร์ (P2P) โดยตรง วงแหวนเป็นเครือข่ายอัตโนมัติในตัว และยังทำหน้าที่เป็นคอมพิวเตอร์เครื่องเดียวที่เรียกใช้โปรแกรม เช่น ตรรกะตัดสินลำดับความสำคัญของระบบนี้ ต่างจากการติดตามและควบคุมผ่านเซิร์ฟเวอร์ส่วนกลาง จึงไม่เพิ่มภาระการสื่อสารต่อการประมวลผลแบบเรียลไทม์หรือต่อเนื่อง และระบบสำรองยังรักษาการสื่อสารเมื่ออุปกรณ์เข้าหรือออกได้ทุกเวลา
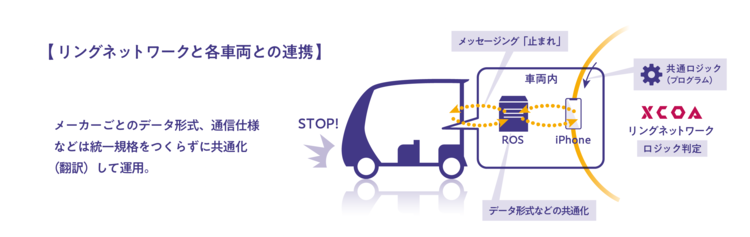
[2] สร้างฟังก์ชันเชื่อมอุปกรณ์ที่มีข้อกำหนดแตกต่างกัน
ผลลัพธ์ที่ประมวลผลบนเครือข่ายวงแหวน เช่น คำสั่งหยุด จะถูกส่งเป็นข้อความไปยัง AGV และอุปกรณ์จัดการ เพื่อควบคุมแต่ละอุปกรณ์ เช่น สั่งเบรกยานพาหนะ ข้อความอาจผ่าน PLC (ตัวควบคุมตรรกะแบบโปรแกรมได้) หรือเครื่อง ROS (Robot Operating System) ตามผู้รับ ระบบทำให้รูปแบบข้อมูลและข้อกำหนดการสื่อสารที่แตกต่างกันเป็นมาตรฐาน (แปล) ในจุดนี้ เพื่อให้ตรรกะร่วมบนเครือข่ายวงแหวนตัดสินใจและรองรับความแตกต่างเหล่านั้น
เนื่องจากเครือข่ายวงแหวนที่เป็นแกนหลักของระบบใช้การสื่อสาร P2P จึงหลีกเลี่ยงความเสี่ยงและค่าใช้จ่ายจากการรวมภาระไว้ที่เซิร์ฟเวอร์ เมื่อขยายการร่วมมือโดยเพิ่มวงแหวนตามจำนวนและบทบาทของอุปกรณ์ จุดแข็งของคอมพิวติ้งแบบกระจายจะเห็นชัดยิ่งขึ้นเมื่อขยายขนาด ระบบยังลดต้นทุนทางสังคมในการพัฒนาและดูแลซอฟต์แวร์มาตรฐานเดียว และช่วยให้ออกแบบได้ยืดหยุ่นตามการใช้งานและสภาพแวดล้อม
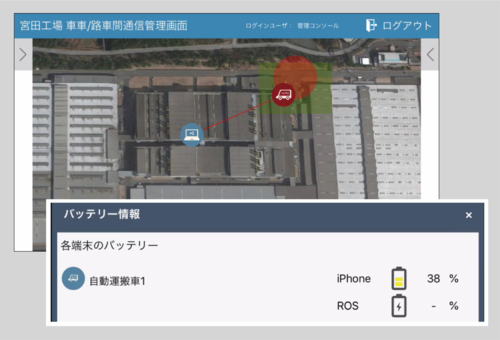
(ภาพบน) หน้าจอจัดการแสดงอุปกรณ์ที่เข้าร่วมในเครือข่ายวงแหวน
(ภาพล่าง) สถานะเรียลไทม์ของอุปกรณ์แต่ละชิ้น รวมถึงข้อมูลแบตเตอรี่
ขณะนี้การใช้งานจริงมุ่งเน้นยานพาหนะจำนวนไม่มากและพนักงานที่ร่วมมือกัน แต่เราวางแผนพัฒนาระบบให้ผู้ที่เดินในโรงงานและอุปกรณ์บนถนนเข้าร่วมได้ด้วย ภายนอกโรงงานมิยาตะ รถขนส่ง 10 ประเภทขนชิ้นส่วนทั่วพื้นที่ 2.5 กม. รถเหล่านี้เดินทางต่างเวลาและใช้พื้นที่ร่วมกับคนเดินเท้าและรถบรรทุกที่เข้าออก จึงมีรูปแบบการตัดและรวมทางหลากหลาย หากทำให้ยานพาหนะทั้งหมดทำงานอัตโนมัติและควบคุมการเคลื่อนที่ด้วยการตัดสินใจร่วมกัน โดยไม่จัดการคนเดินเท้าหรืออุปกรณ์จากศูนย์กลาง วันหนึ่งคอมพิวติ้งแบบกระจายอาจสนับสนุนโครงสร้างพื้นฐานการขนส่งทั่วไปที่รถไร้คนขับใช้งานได้
เมื่อนำโครงสร้างพื้นฐานสังคมใหม่มาใช้ ทางเลือกหนึ่งคือแนวทางรวมศูนย์ที่แทนที่ระบบเดิมทั้งหมด อีกมุมมองสำคัญของเทคโนโลยีสารสนเทศในอนาคตคือการเชื่อมระบบเดิม รักษาประสิทธิภาพ และหลีกเลี่ยงการกระจุกตัวของข้อมูลและอำนาจมากเกินไป TRIART จะสำรวจความเป็นไปได้เหล่านี้ต่อไปในหลายสาขาด้วยเทคโนโลยีเฉพาะของเรา ขณะที่ Toyota Kyushu มุ่งทำให้เทคโนโลยีการผลิตใหม่ที่เกิดจากความท้าทายจริงในหน้างานใช้ได้ทั่วไป จากการนำไปใช้จริงนี้ เราจะวิจัยและพัฒนาต่อเพื่อยกระดับระบบให้เป็นเทคโนโลยีที่มีคุณค่าต่อสังคม
* เทคโนโลยีคอมพิวติ้งแบบกระจาย XCOA (Cross Computing Architecture) เป็นเครื่องหมายการค้าจดทะเบียนและเทคโนโลยีการออกแบบเฉพาะของ TRIART Inc. (สิทธิบัตรญี่ปุ่นเลขที่ 6427697 และ 6427702; อยู่ระหว่างยื่นคำขอสิทธิบัตรระหว่างประเทศ)
ข่าวประชาสัมพันธ์ฉบับเต็ม