

Triart Co., Ltd. (sede: città di Iizuka, prefettura di Fukuoka; rappresentante: Kentaro Imazu; di seguito Triart) e Toyota Motor Kyushu Co., Ltd. (sede: città di Miyawaka, prefettura di Fukuoka; presidente: Osamu Nagata; di seguito Toyota Kyushu) avviano un sistema di controllo delle precedenze per veicoli autonomi di trasporto a lunga distanza all’aperto presso lo stabilimento Miyata di Toyota Kyushu, dove vengono prodotti i veicoli Lexus. I veicoli e gli altri dispositivi partecipanti si collegano ad anello e comunicano direttamente per verificare la sicurezza reciproca. Un unico sistema gestirà il monitoraggio dei veicoli, le precedenze agli incroci e la verifica della sicurezza con i pedoni.
In numerose fabbriche di diversi settori si diffonde l’impiego di veicoli a guida automatica (Automatic Guided Vehicle, di seguito AGV) per il trasporto interno di prodotti e componenti. In genere gli AGV seguono guide come linee magnetiche, codici QR o RFID e usano sensori a bordo per evitare collisioni. Sono indispensabili anche nelle grandi fabbriche automobilistiche, dove contribuiscono a ridurre il carico degli operatori e aumentare la produttività. Finora, però, i percorsi complessi con incroci e confluenze funzionavano solo con tragitti programmati e sequenze di marcia completamente controllate; inoltre, tutti gli AGV dovevano essere gestiti centralmente dallo stesso sistema dello stesso produttore.
Triart ha sviluppato un sistema di controllo delle precedenze che consente agli AGV di produttori diversi, con formati di dati e specifiche di comunicazione differenti, di decidere autonomamente l’ordine di passaggio agli incroci dello stabilimento Miyata di Toyota Kyushu. Da gennaio 2022 è previsto l’avvio del monitoraggio dei veicoli autonomi a lunga percorrenza in un’area esterna dello stabilimento tramite un sistema simile.
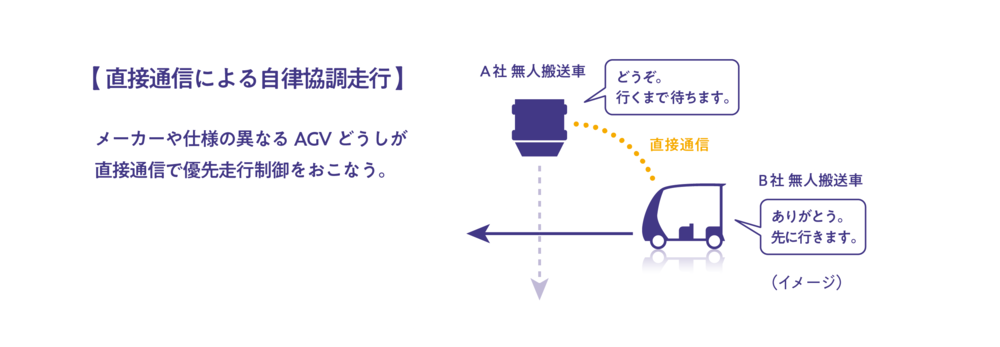
Questa architettura innovativa consente agli AGV di produttori diversi di comunicare direttamente senza infrastruttura e coordinarsi autonomamente, assorbendo le differenze tra le specifiche dei veicoli, i dispositivi dei pedoni e, in futuro, le infrastrutture stradali. È stata realizzata principalmente con due sviluppi proprietari:
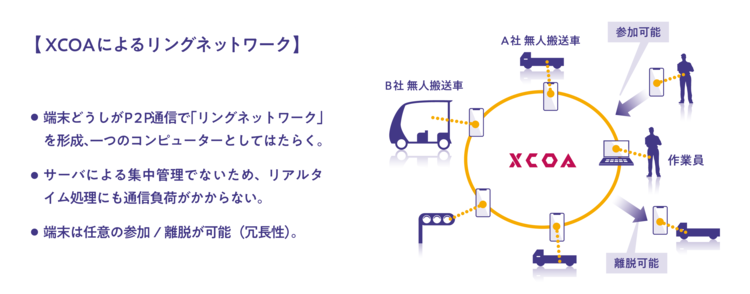
【1】Creazione di una rete ad anello a cui i dispositivi possono aderire o da cui possono disconnettersi
Installiamo agenti della tecnologia di calcolo distribuito proprietaria di Triart, XCOA (Crosscore)*, sui diversi dispositivi, come smartphone a bordo dei veicoli, degli operatori e PC degli amministratori, formando una «rete ad anello» con comunicazioni dirette tra dispositivi (P2P). L’anello è una rete autonoma e funge anche da computer in grado di eseguire programmi, come la logica per stabilire le precedenze di transito. A differenza del controllo centralizzato tramite server, consente elaborazioni in tempo reale e continue senza caricare la rete. Inoltre, mantiene la comunicazione anche quando i dispositivi si connettono o disconnettono a piacere, grazie alla ridondanza.
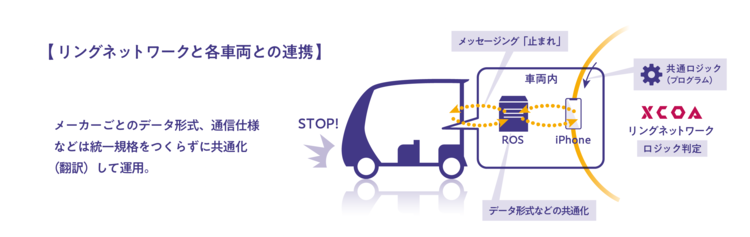
【2】Creazione di funzioni per collegare dispositivi con specifiche diverse
Il sistema invia ai veicoli AGV e alle loro apparecchiature di gestione i risultati elaborati sulla rete ad anello, come gli ordini di arresto, e controlla i singoli dispositivi, ad esempio frenando i veicoli. A seconda del dispositivo, i messaggi possono passare attraverso un PLC (controllore logico programmabile) o un sistema ROS (Robot Operating System). Le differenze nei formati dei dati e nei protocolli di comunicazione dei vari produttori vengono normalizzate qui, come in una traduzione, mentre la valutazione è affidata alla logica comune della rete ad anello.
La rete ad anello, alla base di questo sistema, utilizza la comunicazione P2P e non comporta i rischi e i costi dovuti alla concentrazione del carico su un server. Estendendo la collaborazione e aggiungendo anelli in base al numero e al ruolo dei dispositivi partecipanti, i vantaggi del calcolo distribuito aumentano con la scala. Si riducono inoltre i costi sociali di sviluppo e manutenzione del software per uno standard unificato e si possono realizzare progetti flessibili in base all’uso e all’ambiente.
(Foto in alto) Schermata di gestione per controllare i dispositivi partecipanti alla rete ad anello
(Foto in basso) Stato dei singoli dispositivi, comprese le informazioni sulla batteria, in tempo reale
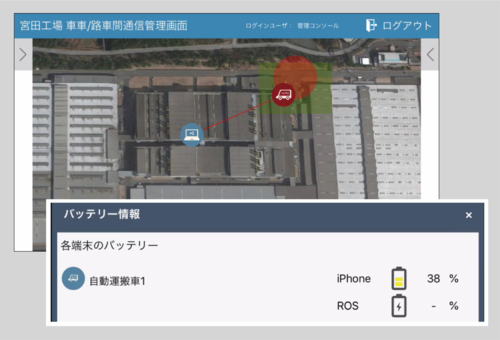
Attualmente il sistema è destinato a un numero ridotto di veicoli e agli operatori che collaborano con essi. In futuro si prevede di coinvolgere anche i pedoni all’interno dello stabilimento e le infrastrutture stradali. All’esterno dello stabilimento Miyata, dieci tipi di veicoli per il trasporto dei componenti percorrono un’area lunga 2,5 km, in momenti diversi e convivendo con pedoni e camion in entrata e uscita: si verificano quindi molteplici tipi di incrocio e confluenza. Se tutti i veicoli diventassero autonomi e potessero decidere i propri movimenti senza gestione centralizzata di pedoni e infrastrutture, si potrebbe immaginare un futuro in cui il calcolo distribuito supporta le infrastrutture stradali percorse da auto autonome.
Quando si introduce una nuova infrastruttura sociale, si può rinnovare centralmente tutto ciò che già esiste; un’altra prospettiva importante per il futuro dell’informatica è collegare i sistemi esistenti per garantirne le prestazioni senza concentrare eccessivamente informazioni e autorità. Triart esplora queste possibilità in vari settori con le proprie tecnologie, mentre Toyota Kyushu si impegna a diffondere le nuove tecnologie produttive nate dai problemi reali sul campo. Continueremo la ricerca e lo sviluppo del sistema per trasformarlo, partendo da questa implementazione pratica, in una tecnologia utile alla società futura.
*XCOA (Crosscore) significa Cross Computing Architecture. È un marchio registrato e una tecnologia di progettazione proprietaria di Triart Co., Ltd. (brevetti giapponesi n. 6427697 e 6427702; domande internazionali in corso).
Testo del comunicato stampa