

株式会社Triart(总部:福冈县饭塚市;代表董事:今津研太郎;以下简称Triart)与丰田汽车九州株式会社(总部:福冈县宫若市;代表董事社长:永田理;以下简称丰田九州)将开始运行一套优先通行控制系统,适用于丰田九州宫田工厂室外运输雷克萨斯的长距离无人搬运车。系统构建“环形网络”,让搭载参与终端的车辆等环状互联并直接通信,彼此确认安全性。计划通过同一系统监控室外长距离无人搬运车的动态、控制交叉路口的优先通行,并确认与行人的安全。
如今,各行业的制造工厂越来越多地引入无人搬运车(Automatic Guided Vehicle,以下简称AGV),在厂区内搬运产品和零件。AGV通常按照磁条、二维码或RFID等导引行驶,并通过车载传感器避免碰撞;即使在占地广阔的汽车工厂,也已成为减轻员工负担、提高生产效率不可或缺的措施。然而,迄今为止,遇到交叉或汇合的复杂布局时,只有在完全管理行驶顺序的预定行驶模式下才能运行,而且仅限于所有AGV均由同一制造商的同一系统集中管理的情况。
Triart此次面向丰田九州宫田工厂开发了“优先通行控制系统”,该工厂有多个制造商的AGV按照各自的数据格式和通信规范运行。系统可让车辆自主判断在交叉路口的优先通行顺序。计划从2022年1月起,在宫田工厂部分区域使用同类系统开始监控室外长距离无人搬运车的运行情况。
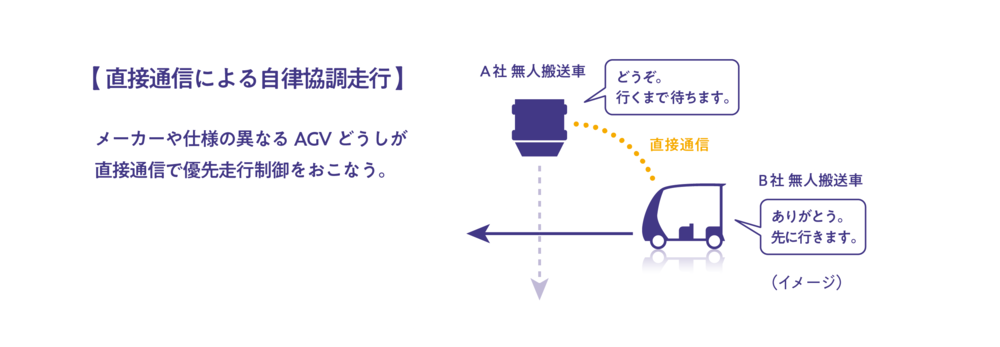
这是一套不同制造商的AGV之间无需基础设施、直接通信的交互系统。它能够吸收各制造商车辆、行人终端乃至未来道路设施的规格差异,实现自主协同,是一种创新架构。该机制主要通过以下两项自主研发实现。
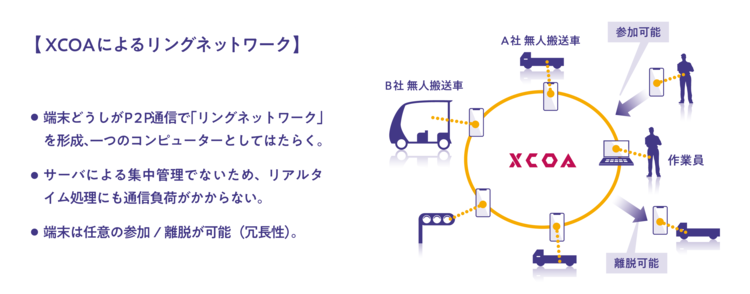
【1】构建可让各种终端加入或退出的环形网络
将Triart自主研发的分布式计算技术“XCOA(Cross Core)*”代理程序安装在各种终端(车载智能手机、工作人员智能手机、管理员电脑等)上,通过终端间直接通信(P2P通信)构成“环形网络”。环形网络本身是一个自主网络,并且可作为单一计算机运行“优先通行判断逻辑”等程序。因此,与服务器集中监控和控制不同,它在实时处理和持续处理时不会增加通信负荷。此外,即使终端随时加入或退出,网络也能维持通信,具有冗余性。
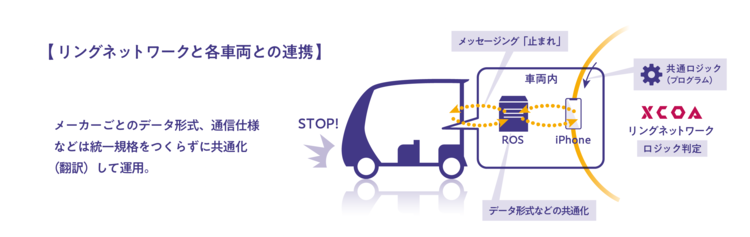
【2】构建与不同规格设备联动的功能
将环形网络处理后的结果(例如停止指令)发送给AGV车辆或AGV管理设备,实现设备控制(例如对车辆制动)。根据通信对象,可能会经由PLC(机械控制装置)或ROS(机器人操作系统)设备。我们会在此统一(转换)各公司的数据格式及通信规范,再将判断交由环形网络上的通用逻辑处理,从而吸收其差异。
作为该机制基础的环形网络以P2P通信为基础,因此不会产生因服务器负载集中而引发的风险或成本。根据参与终端的数量和角色扩展环形网络并实现联动后,随着规模扩大,分布式计算的优势将更加突出。此外,这还能降低开发和维护统一标准软件所需的社会成本,并可根据用途和环境灵活设计。
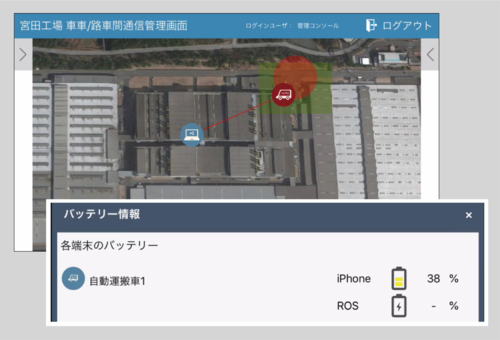
(上图)可查看环形网络中参与终端动态的管理界面
(下图)可实时掌握电池信息等各终端状态
目前系统主要面向少量车辆及与车辆协作的工作人员,今后计划发展为允许在工厂内行走的人和道路设施等也能加入的系统。宫田工厂室外区域全长2.5公里,有10种运输车辆在厂区内运输零件;各车辆以不同时间行驶,并与行人及进出厂区的卡车共存,因此会出现各种交叉和汇合场景。如果所有运输车辆都实现无人化,并且无需集中管理行人和设施、仅凭彼此判断即可控制行驶,那么分布式计算将有望为自动驾驶车辆行驶的一般交通基础设施提供支持。
引入新的社会基础设施时,一种方法是全面更新以往机制并采用集中式架构;另一种方法则是通过连接既有机制来确保性能,同时避免信息和权限过度集中。探讨后一种方式,是思考未来信息技术时的重要视角。Triart将应用自主研发技术,探索其在各领域的可能性;丰田九州则积极致力于将源自现场实际课题的新型生产技术推广应用。本系统也将以此次投入实际应用为起点,持续研发,力争发展成为值得应用于未来社会的技术。
*分布式计算技术“XCOA(Cross Core)”=Cross Computing Architecture(跨域计算架构)。“XCOA”是株式会社Triart的注册商标及自主设计技术(日本专利第6427697号、第6427702号[国际专利申请中])。
新闻稿全文