

TRIART Co., Ltd. dan Toyota Motor Kyushu Co., Ltd. memulakan operasi sistem kawalan laluan keutamaan di luar kilang Miyata Toyota Kyushu, tempat Lexus dibuat. Sistem ini membentuk rangkaian gelang melalui komunikasi langsung antara kenderaan yang membawa peranti peserta untuk mengesahkan keselamatan bersama. Sistem yang sama akan memantau AGV jarak jauh di luar bangunan, mengawal keutamaan di persimpangan dan mengesahkan keselamatan dengan pejalan kaki.
Kilang pembuatan semakin menggunakan AGV untuk memindahkan produk dan komponen. AGV biasanya bergerak berpandukan garisan magnet, kod QR atau RFID dan mengelak perlanggaran menggunakan sensor. AGV penting untuk mengurangkan beban pekerja dan meningkatkan produktiviti, termasuk di kilang automotif yang luas. Namun, susun atur kompleks dengan persilangan dan percantuman sebelum ini memerlukan laluan berjadual dengan urutan pergerakan yang dikawal sepenuhnya, dan hanya boleh dilakukan jika semua AGV daripada pengeluar sama diurus secara berpusat oleh sistem yang sama.
TRIART berjaya membangunkan sistem kawalan laluan keutamaan yang membolehkan AGV membuat keputusan autonomi di persimpangan di kilang Miyata, Toyota Kyushu, walaupun kenderaan daripada pelbagai pengeluar menggunakan format data dan spesifikasi komunikasi berbeza. Pemantauan AGV jarak jauh di beberapa laluan luar dijadualkan bermula pada Januari 2022.
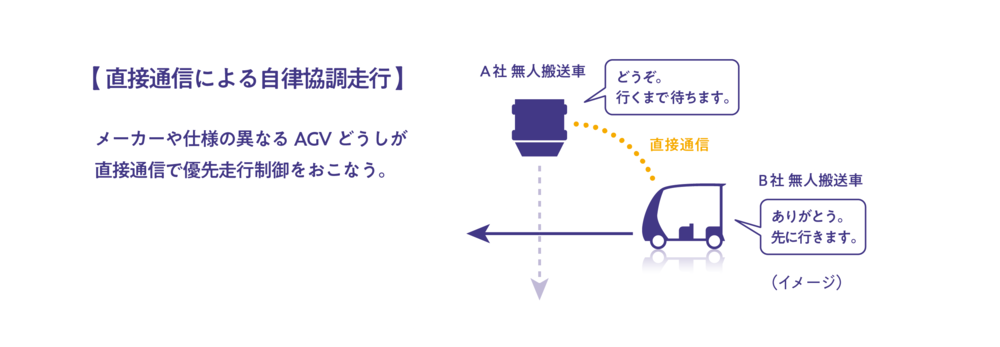
Sistem dialog ini membolehkan AGV daripada pengeluar berlainan berkomunikasi secara langsung tanpa infrastruktur. Seni bina inovatif ini menyerap perbezaan spesifikasi kenderaan, peranti pejalan kaki dan pada masa hadapan peralatan jalan raya supaya semua pihak dapat bekerjasama secara autonomi. Ia direalisasikan terutamanya melalui dua pembangunan proprietari berikut.
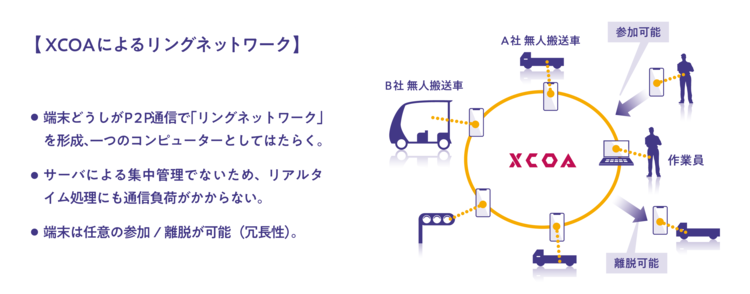
【1】Membentuk rangkaian gelang yang membolehkan pelbagai peranti menyertai atau keluar
Ejen teknologi pengkomputeran teragih proprietari TRIART XCOA dipasang pada peranti seperti telefon pintar dalam kenderaan, telefon pekerja dan PC pengurus untuk membentuk rangkaian gelang dengan komunikasi langsung P2P. Gelang ini ialah rangkaian autonomi dan juga komputer yang menjalankan program seperti logik penentuan laluan keutamaan. Berbeza daripada pemantauan/kawalan berpusat pelayan, ia tidak membebankan komunikasi walaupun bagi pemprosesan masa nyata atau berterusan. Redundansi turut memastikan komunikasi kekal apabila peranti menyertai atau meninggalkan rangkaian.
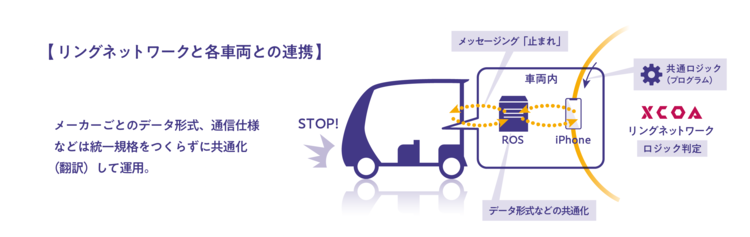
【2】Membina fungsi kerjasama dengan peranti berlainan spesifikasi
Hasil pemprosesan pada rangkaian gelang, seperti arahan berhenti, dihantar sebagai mesej kepada AGV atau peranti pengurusannya untuk mengawal peranti (contohnya membrek kenderaan). Bergantung pada sasaran, mesej melalui PLC (pengawal mesin) atau mesin ROS (sistem operasi robot). Perbezaan format data dan spesifikasi komunikasi diseragamkan atau diterjemahkan di sini, manakala keputusan dibuat menggunakan logik bersama pada rangkaian gelang.
Oleh sebab rangkaian gelang yang menjadi asas sistem ini berasaskan komunikasi P2P, tiada risiko atau kos akibat beban tertumpu pada pelayan. Rangkaian boleh dikembangkan dengan menambah gelang mengikut bilangan dan peranan peranti peserta, sekali gus memanfaatkan pengkomputeran teragih apabila skala meningkat. Ia juga mengurangkan kos sosial membangunkan dan mengekalkan perisian untuk piawaian seragam serta membolehkan reka bentuk fleksibel mengikut kegunaan dan persekitaran.
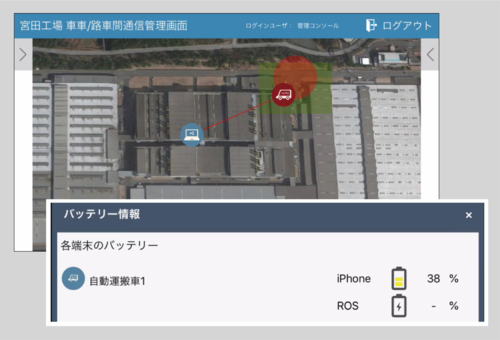
(Foto atas) Skrin pengurusan untuk melihat status peranti peserta pada rangkaian gelang
(Foto bawah) Status setiap peranti, termasuk maklumat bateri, boleh dipantau masa nyata.
Operasi semasa melibatkan beberapa kenderaan dan pekerja bekerjasama. Kami merancang agar pejalan kaki dan kemudahan jalan turut menyertai. Di tapak luar kilang Miyata sepanjang 2.5 km, 10 jenis kenderaan pengangkut membawa komponen pada masa berbeza bersama pejalan kaki dan trak. Jika semuanya dapat bergerak autonomi tanpa pengurusan berpusat, pengkomputeran teragih mungkin menyokong infrastruktur trafik bagi kenderaan autonomi.
Ketika membina infrastruktur sosial baharu, kita boleh menggantikan sistem lama secara berpusat atau menghubungkan sistem sedia ada sambil mengelakkan pemusatan maklumat dan kuasa. TRIART meneroka potensinya dalam pelbagai bidang; Toyota Kyushu pula berusaha memperluas teknologi pengeluaran yang berasaskan cabaran sebenar. Kami akan terus membangunkan sistem ini sebagai teknologi bernilai untuk masyarakat.
※ XCOA bermaksud Cross Computing Architecture, teknologi pengkomputeran teragih proprietari TRIART Co., Ltd. (Paten Jepun No. 6427697 dan 6427702; permohonan paten antarabangsa).
Teks penuh siaran berita