

Triart Co., Ltd. (sede: ciudad de Iizuka, prefectura de Fukuoka; representante: Kentaro Imazu; en adelante, Triart) y Toyota Motor Kyushu Co., Ltd. (sede: ciudad de Miyawaka, prefectura de Fukuoka; presidente: Osamu Nagata; en adelante, Toyota Kyushu) pondrán en marcha un sistema de control de prioridad para vehículos autónomos de transporte de larga distancia que operan al aire libre en la fábrica Miyata de Toyota Kyushu, donde se fabrican vehículos Lexus. Los vehículos y otros equipos que participan se conectan en forma de anillo y se comunican directamente para comprobar la seguridad entre sí. Está previsto utilizar un único sistema para seguir los movimientos de los vehículos, controlar la prioridad de paso en los cruces y confirmar la seguridad con los peatones.
Cada vez más fábricas de distintos sectores incorporan vehículos de guiado automático (Automatic Guided Vehicles, en adelante AGV) para transportar productos y componentes dentro de sus instalaciones. Por lo general, los AGV siguen guías como líneas magnéticas, códigos QR o RFID y utilizan sensores a bordo para evitar colisiones. Son indispensables en numerosas fábricas de automóviles con grandes recintos, donde ayudan a reducir la carga de trabajo y mejorar la productividad. Sin embargo, hasta ahora los diseños complejos con cruces y confluencias solo podían funcionar mediante trayectorias programadas y totalmente controladas; además, esto se limitaba a casos en que todos los AGV podían gestionarse de forma centralizada con el mismo sistema del mismo fabricante.
Triart ha desarrollado un sistema de control de prioridad de paso que permite a los vehículos decidir de forma autónoma quién pasa primero en los cruces de la fábrica Miyata de Toyota Kyushu, donde operan AGV de varios fabricantes con formatos de datos y especificaciones de comunicación distintos. Está previsto iniciar en enero de 2022 la supervisión de los vehículos autónomos de transporte de larga distancia que circulan al aire libre en una parte de la fábrica, utilizando este sistema.
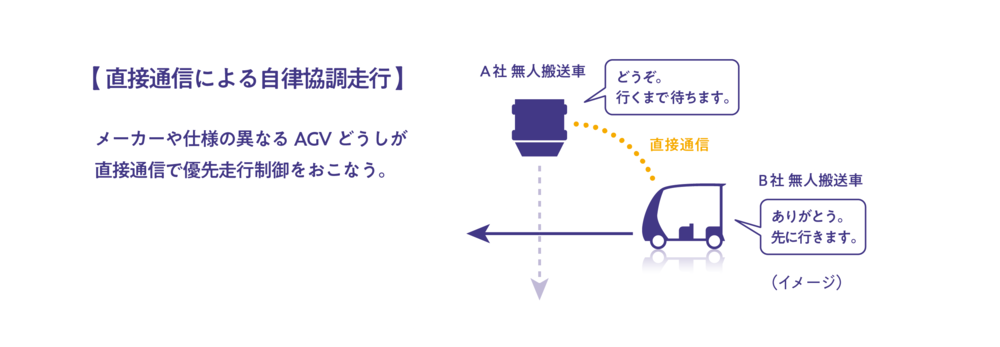
Esta arquitectura innovadora permite que los AGV de distintos fabricantes se comuniquen directamente sin infraestructura centralizada y cooperen de forma autónoma, absorbiendo las diferencias entre las especificaciones de los vehículos, los dispositivos de los peatones y, en el futuro, los equipos de carretera. Se ha hecho posible mediante dos desarrollos propios:
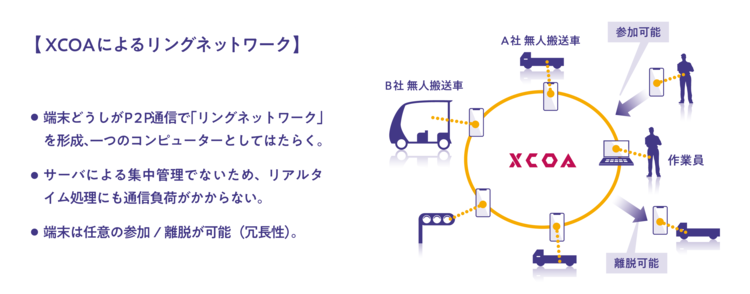
【1】Crear una red en anillo a la que puedan incorporarse o desconectarse distintos dispositivos
Instalamos agentes de la tecnología de computación distribuida propia de Triart, XCOA (Crosscore)*, en varios dispositivos, como smartphones de los vehículos, de los trabajadores y ordenadores de administración, para formar una «red en anillo» conectada mediante comunicación directa entre dispositivos (P2P). El anillo es una red autónoma y también funciona como un ordenador que ejecuta programas, como la lógica de prioridad de paso de este sistema. A diferencia de la supervisión y el control centralizados mediante un servidor, permite el procesamiento en tiempo real y continuo sin generar carga de comunicación. Además, mantiene la comunicación aunque los dispositivos se incorporen o desconecten cuando sea necesario, gracias a su redundancia.
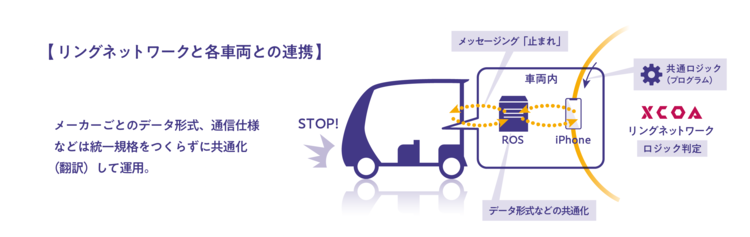
【2】Crear funciones para conectar dispositivos con especificaciones diferentes
El sistema envía por mensajería a los AGV y sus equipos de gestión los resultados procesados en la red en anillo, como órdenes de parada, y controla cada dispositivo, por ejemplo, aplicando los frenos del vehículo. Según el dispositivo de destino, la mensajería puede pasar por un PLC (controlador lógico programable) o un sistema ROS (sistema operativo para robots). Las diferencias entre formatos de datos y protocolos de comunicación de cada fabricante se normalizan aquí, como si se tradujeran a un formato común, y la evaluación se delega a la lógica compartida de la red en anillo.
La red en anillo, base de este sistema, se fundamenta en la comunicación P2P y evita los riesgos y costes que provoca la concentración de carga en un servidor. Si se amplía la colaboración agregando anillos según el número y la función de los dispositivos participantes, las ventajas de la computación distribuida aumentarán con la escala. También reduce el coste social de desarrollar y mantener software para una norma unificada y permite diseños flexibles según el uso y el entorno.
(Foto superior) Panel de gestión para comprobar la actividad de los dispositivos participantes en la red en anillo
(Foto inferior) Estado de cada dispositivo, incluida la batería, en tiempo real
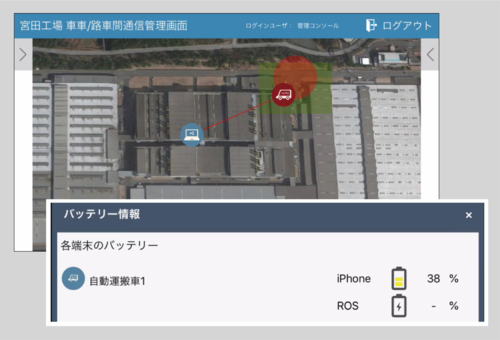
Actualmente, el sistema está pensado para un pequeño número de vehículos y los trabajadores que colaboran con ellos. En el futuro se prevé ampliarlo para que también participen las personas que caminan por la fábrica y los equipos de carretera. En el exterior de la fábrica Miyata circulan diez tipos de vehículos de transporte de piezas por un recinto de 2,5 km. Se mueven en momentos distintos y conviven con peatones y camiones que entran y salen, lo que crea muchas combinaciones de cruces y confluencias. Si todos estos vehículos pudieran operar sin conductor y decidir sus desplazamientos entre sí, sin necesidad de gestionar centralmente a peatones ni equipos, podríamos imaginar un futuro en el que la computación distribuida sostenga la infraestructura de tráfico por la que circulan vehículos autónomos.
Cuando se introduce una nueva infraestructura social, una opción consiste en renovar por completo los sistemas existentes mediante una gestión centralizada. Otra perspectiva importante para el futuro de la tecnología de la información es conectar los sistemas ya existentes para garantizar su rendimiento sin concentrar en exceso la información ni la autoridad. Triart explora estas posibilidades en distintos sectores mediante tecnologías desarrolladas internamente, mientras Toyota Kyushu trabaja activamente para generalizar nuevas tecnologías de producción surgidas de problemas reales en el lugar de trabajo. Seguiremos investigando y desarrollando este sistema para convertirlo, a partir de su aplicación práctica actual, en una tecnología valiosa para la sociedad del futuro.
*XCOA (Crosscore) significa Cross Computing Architecture. XCOA es una marca registrada y una tecnología de diseño propia de Triart Co., Ltd. (patentes japonesas n.º 6427697 y 6427702; solicitudes internacionales de patente en curso).
Texto del comunicado de prensa